Threads digest · @edutrend_
일·연구의 변화AI가 이제 ‘실험을 할 수 있는 환경’까지 짭니다
장비를 연결하고, 로봇의 동선을 맞추고, 실험판을 옮기는 일까지. Self-Building Labs가 실험 아이디어를 실제 장비의 움직임으로 옮기는 과정을 소개합니다.
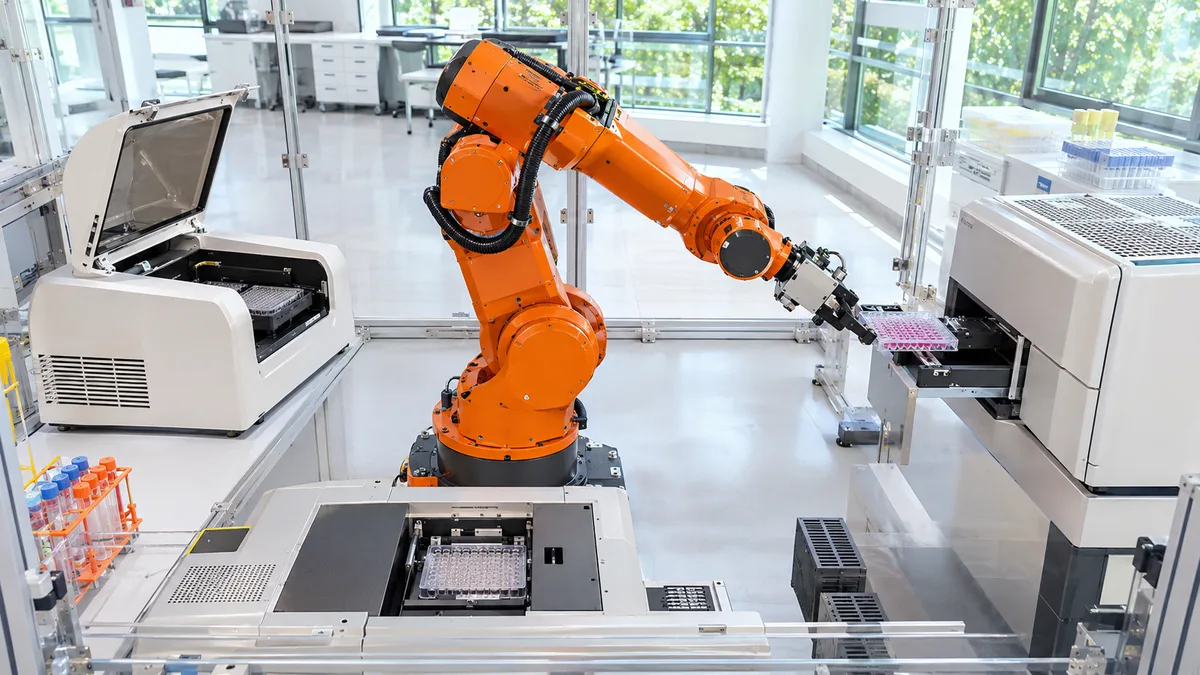
아이디어가 생겨도 실험실은 바로 움직이지 않는다
어떤 장비를 함께 쓰고, 로봇은 어떤 경로로 움직이며, 실험 재료를 어디로 옮겨야 할까요?
새로운 실험 아이디어가 생겨도 장비마다 사용법이 다르고, 로봇이 닿는 거리도 다릅니다. 실험판을 다음 장비에 넣으려면 잡는 방향부터 바꿔야 할 수도 있습니다.
토론토대 연구진 등이 공개한 ‘Self-Building Labs’는 이런 물리적인 조건을 AI가 다루게 했습니다. “무엇을 실험할까?”라는 목표를 받아, “이 장비들로 어떻게 실행할까?”를 구체화하는 겁니다.
사진으로 시작해, 가상 실험실에서 동선을 점검한다
출발점은 실제 실험실의 사진과 장비 정보였습니다. AI는 이를 바탕으로 컴퓨터 안에 실험실의 가상 복사본을 만들었습니다.
장비의 모양과 위치를 재현하고, 로봇이 충돌 없이 움직일 경로를 시험했습니다. 가구를 들이기 전에 배치도를 그려 보는 것처럼, 실제로 움직이기 전에 공간과 동선을 점검하는 과정입니다.
집고, 옮기고, 정확하게 넣는 동작을 갖춘다
그다음에는 현실에서 작동하는 동작을 갖췄습니다. 실험판을 집고, 다음 장비로 옮기고, 정확한 위치에 넣는 동작입니다.
카메라와 힘을 감지하는 센서로 접촉과 위치를 확인하면서, 실험판이 걸리면 위치를 조정하는 절차도 만들었습니다. 장비를 하나씩 움직이는 기능이 쌓이면서, 여러 장비를 이어 쓰는 실험 환경이 갖춰지는 겁니다.
세 장비와 로봇을 연결해 양자점을 만든다
실제 실험에서는 아주 작은 반도체 입자인 ‘양자점’을 만들었습니다. 액체를 나누는 장비, 실험판을 밀봉하는 장비, 빛을 측정하는 장비가 차례로 연결됐습니다.
그 사이를 로봇이 오가며 실험판을 옮겼습니다. 이 과정은 로봇 작업 19단계로 이어졌습니다. 연구팀은 조건을 달리해 양자점을 합성하고 빛의 변화를 측정했습니다. 실험 계획이 실제 장비의 움직임과 측정 결과로 이어진 겁니다.
떨어진 작업대도 하나의 흐름으로 묶는다
여러 작업대를 연결하는 모습도 시뮬레이션으로 시험했습니다. 한쪽에서 고체 재료를 다루고, 이동 로봇이 용기를 다른 작업대로 나르면, 그곳에서 액체를 넣고 섞는 방식입니다.
AI가 장비별 역할과 이동 순서를 맞춰, 떨어져 있는 작업대들을 하나의 실험 흐름으로 묶었습니다. 실험 하나를 위해 ‘누가 무엇을 하고, 어디로 옮길지’까지 설계한 셈입니다.
AI의 역할이 실험 준비까지 넓어진다
이 연구가 보여 주는 변화는 AI의 역할이 실험 준비까지 넓어지고 있다는 점입니다. 연구자가 목표를 제시하면, AI가 필요한 장비의 역할과 로봇 동작, 작업 순서를 구성하고 실제로 작동하는지 확인합니다.
앞으로 이런 준비가 더 쉬워진다면, 떠올린 아이디어를 실험으로 옮기는 문턱도 낮아질 수 있겠습니다.
이 글에서 소개한 원문
Self-Building Labs
Jiaru Bai, Yuchi Zhao, Han Hao, Miroslav Bogdanovic, Yang Cao, Varinia Bernales, Alán Aspuru-Guzik (2026)
프리프린트 · arXiv:2610.23826v1
연구 원문 보기 ↗